
Sterownik silnika krokowego – co naprawdę robi i jak go poprawnie dobrać5 (7)
📌 W skrócie:
„Sterownik dobieramy na podstawie prądu silnika (prąd sterownika > prąd silnika) i napięcia (im wyższa indukcyjność uzwojeń, tym wyższe napięcie sterownika)”
Co to jest i jak działa Sterownik silnika krokowego
Sygnały sterujące STEP i DIR – podstawy sterowania silnikiem krokowym
Jak wspomniałem w poprzednim tekście, silniki krokowe potrzebują dedykowanych sterowników do prawidłowej pracy. Sterowniki silników krokowych, bo o nich mowa, to układ elektroniczny, który odpowiada za precyzyjne sterowanie ruchem silnika krokowego. Umożliwiają sterowanie silnikami krokowymi za pomocą sygnałów kroku i kierunku (STEP/DIR). Mniej popularnym sposobem sterowania są sygnały CW/CCW.
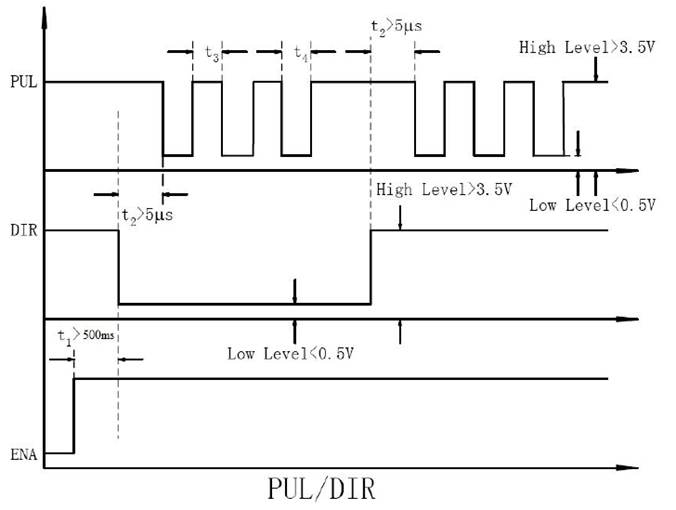
Z reguły w instrukcji sterownika opisane są czasy między kolejnymi impulsami. Zasada jest taka, iż najpierw powinien pojawić się sygnał Enable ( zezwolenia na pracę – o tym za chwilę), następnie sygnał kierunku. Na koniec pojawiają się impulsy kroku. W praktyce kontrolery ruchu, czy sterowniki PLC generują przeważnie odpowiednią sekwencję impulsów, ale warto jednak o tej zasadzie pamiętać. Zmiana kierunku podczas podawania impulsów kroku może doprowadzić do tzw gubienia kroku ( pojedynczych impulsów). Należy również pamiętać o tym, iż każdy driver silników krokowych ma określoną maksymalną częstotliwość impulsów wejściowych.
Prędkość obrotowa silnika krokowego zależy od częstotliwości podanych impulsów kroku, natomiast położenie wału silnika zależy od liczby tych impulsów.
Jak sterownik silnika krokowego pozwala na precyzyjną regulację prądu?
W praktyce większość driverów (jak często nazywane są sterowniki silników krokowych) spotykanych na rynku posiadają układ kontroli prądu płynącego w uzwojeniach silników. Daje to wiele praktycznych możliwości. Prądy w cewkach silnikach kształtowane są przy pomocy tzw. choppera prądowego.
Kontrola prądu w uzwojeniu silnika krokowego umożliwia zasilanie go napięciem wyższym niż znamionowe – podane przez producenta silnika. Wyższe napięcie zasilania silnika, przełoży się na większą dynamikę pracy oraz prędkość pracy silnika. Dzieje się tak, ponieważ wyższe napięcie umożliwia szybsze nasycenie energią uzwojeń silnika krokowego.
Przyłożenie wyższego napięcia powoduje płynięcie w cewce silnika większego prądu. Gdyby nie układ kontroli w postaci tzw. Choppera prąd by narastał do wartości przewyższających prąd znamionowy silnika, co by prowadziło do jego uszkodzenia. Ustawiając na sterowniku znamionowy prąd silnika chopper kontroluje wartość prądu płynącego w cewce.
Praca i postój silnika krokowego – Co to moment trzymający i prąd spoczynkowy?
Rozróżniamy dwa prądy silnika krokowego – podczas jego pracy – który przekłada się na moment obrotowy na wale silnika krokowego podczas pracy. Drugą wartością jaką możemy ustawić na prawie każdym sterowniku będzie wartość prądu na postoju. Jest to prąd płynący przez silnik kiedy impulsy sterujące nie docierają do sterownika. Niektóre sterowniki umożliwiają redukcję tego prądu o połowę; dzięki temu ograniczamy straty energii, gdy silnik nie pracuje. Przez kontroler silnika jak i przez sam silniki płynie mniejszy prąd, przez co mniej się one grzeją. Co w dłuższej perspektywie wpływa pozytywnie na żywotność obu tych komponentów układu sterowania.
Podział kroku i mikrokrok – jak sterownik wpływa na płynność ruchu silnika krokowego?
Innym parametrem pracy silnika krokowego, który pozwala kontrolować wzmacniacz silnika krokowego jest podział kroku. Pozwala to na podzielenie kroków silnika na tzw. mikrokrok , przez co zwiększamy liczbę kroków silnika przypadający na jego obrót. Jest to korzystne pod względem zwiększenia rozdzielczości sterowania. Ale w praktyce przekłada się również pozytywnie na kulturę pracy.
Zamiast pełnych kroków, silnik krokowy wykonuje małe, pośrednie kroczki, co pozwala na ‘łagodniejszy’ i gładszy ruch. Dzięki temu praca zespołu mechanicznego odbywa się z mniejszymi drganiami mechanicznymi, co jest bardzo istotne w przypadku maszyn CNC. Wpływa to bezpośrednio na jakość obróbki – drukarki 3d, czy frezarki ( ale o tym innym razem).
Mniejsze powtarzalne drgania mechaniczne, to skuteczne ograniczenie rezonansu mechanicznego podczas pracy maszyny przy niskich prędkościach i krytycznych częstotliwościach. Fakt ograniczenia poziomu rezonansu mechanicznego, wpływa również pozytywnie na ograniczenie hałasu podczas pracy samego silnika.
Jakie są wady sterowania mikrokrokowego?
Myślę, że warto również wspomnieć o wadach stosowania funkcji mikrokroku. Najważniejszą będzie fakt, iż modulowany prąd w uzwojeniu silnika powoduje obniżenie momentu na wale silnika krokowego. Pozycje pośrednie wirnika w mikrokroku wymuszane są sztucznie po przez modulowany prąd w cewkach silnika. Moment trzymający oferowany przez silnik jest wprost proporcjonalny do prądu płynącego w uzwojeniu. Jest jednak zależny od czas trwania impulsu prądowego w cewce silnika krokowego. Dlatego moment przypadający na jeden mikrokrok jest dużo mniejszy niż w przypadku pełnego kroku. Im wyższy mikrokrok zastosujemy, tym mniej momentu przypadnie na każdą pozycję pośrednią ( pojedynczy krok).
Innym nazwijmy problemem przy stosowaniu podziału kroku jest konieczność stosowania kontrolerów do sterownia zespołu silnik-sterownik o znacznie wyższej częstotliwości wyjściowej impulsów sterujących. Większy podział wymaga większej ilości impulsów. Zwiększając podział na sterowniku silnika krokowego przy zachowaniu częstotliwości impulsów sterujących zmniejszy maksymalną prędkość obrotową wału silnika.
Jaki podział ustawić na sterowniku silnika krokowego?
Sterowniki silników krokowych w zależności od modelu umożliwiają nastawę podziału kroków od 1 do 1/256. Należy jednak wspomnieć, że zależnie od aplikacji podnoszenie podziału powyżej określonego progu nie przynosi już wymiernych korzyści. Jaki to próg? Z mojego doświadczenia wynika, że w przypadku maszyn CNC typu frezarka czy ploter tnący będzie to podział z zakresu 1/8 do 1/16. Dla drukarek 3D podział powinien być nieco wyższy 1/16 do 1/32. Natomiast pozycjonowanie silników w ogólnie rozumianej automatyce przemysłowej ( przekładanie elementów na linii produkcyjnej, ustawianie maszyn) wystarczy podział z zakresu 1/4 do 1/8. Tutaj z reguły nie jest potrzebna duża rozdzielczość pozycjonowania.
Podział powyżej 1/32 moim zdaniem to już głównie marketing, nie daje nie wiadomo jakiego zysku z jego stosowania. Zapewne znajdą się aplikacje w których zastosowanie takiego podziału będzie zasadne – będą to głównie aplikacje, gdzie płynność ruchu jest kluczowa.
Natomiast w aplikacjach, gdzie dynamika jest kluczowa ustawiony zbyt wysoki mikrokrok obniża realną wydajność układu.
Mając na uwadze powyższe należy pamiętać, iż mikrokrok to swego rodzaju kompromis między płynnością ruchu, momentem na wale silnika i złożonością sterowania silnikiem krokowym.
Mikrokrok zwiększa rozdzielczość pozycjonowania silnika, jednak nie poprawia proporcjonalnie dokładności pozycjonowania. Dla większości aplikacji przemysłowych i CNC mikrokrok z zakresu 1/8 do 1/16 przy możliwie wysokim napięciu zasilania daje najlepszy kompromis między dynamiką, kulturą pracy i niezawodnością.
Co ma wpływ na jakość sterownika silnika krokowego?
Tanie sterowniki silników krokowych mają z reguły gorszej jakości komponenty ( tranzystory jako końcówki mocy są bardziej narażone na uszkodzenie). W przypadku sterowników silników krokowych z niższej półki sterowniki mają również mniej dopracowane algorytmy sterowania, przez co generują na wyjściu ‘nierówne’ prądy i pogłębiają wady mikrokroków.
Mimo wszystko w praktyce zalety stosowania mikrokroku przewyższają wady tego rozwiązania, dlatego nie ma co się ich obawiać. Trzeba tylko pamiętać, aby stosować sterowniki o sprawdzonej jakości od godnych polecenia producentów. Z mego doświadczenia wynika, że Leadshine jest właśnie takim producentem. Pracuję ze sterownikami tego producenta od ponad 10lat i nigdy mnie jeszcze nie zawiodły. Gdy miałem problemy z błędami podczas pracy maszyny napędzanej silnikami krokowymi w miejscach szczególnie narażonych na zakłócenia ( wypalarki plazmowe) – poprawa ekranowania przewodów nie do końca rozwiązywała problemy. Wymiana sterowników na te od Leadshina prawie zawsze załatwiała temat 😊
Leadshine ma swego oficjalnego przedstawiciela w naszym kraju – firmę EBMiA.PL.
Na co warto zwrócić uwagę przy wyborze sterownika silnika krokowego?
Zastosowanie optoizolacji wejść sterujących w sterownikach to teraz już standard ( przy starszych sterownikach nie było to takie oczywiste); optoizolatory na wejściu sprawią, że możliwe jest podawanie impulsów sterujących o różnych wartościach napięcia sterującego. W praktyce sterowniki mogą pracować w zakresie napięć sterujących od 3 do 30VDC. 5V, 12 i 24VDC to typowe napięcia spotykane w przemyśle. Z 3V, a częściej 3.3V możemy często spotkać w różnego rodzaju mikrokontrolerach typu Atmega. 5V spotkamy w różnej maści kontrolerach ruchu, szczególnie przy sygnałach różnicowych. 12V i 24V to często spotykane napięcia przy sterownikach PLC.
W praktyce prawie na pewno sygnały sterujące o wartości 5V możemy podłączyć bezpośrednio do sterownika silnika krokowego z optoizolowanymi wejściami ( upewnij się w instrukcji swego sterownika). Sygnały sterujące 12V i 24V wymagają zastosowania w szeregu rezystora ograniczającego prąd optodiody na wejściu optoizolacji. Prąd ten ograniczamy do około 10mA. Dzięki prawu Ohma możemy wyliczyć wartość rezystora:
R=U/I
Czyli
Dla napięcia 12V daje nam to wartość rezystora około 1.2kohma ( wartości rezystora z zakresu 1 do 1.5kohma będą odpowiednie). Dla napięcia 24V będzie to około 2.4kohma ( wartości z zakresu 2 do 2.5kohma będą odpowiednie).
Zaciski sterujące w sterownikach silników krokowych – STEP, DIR i ENABLE, wyjście alarmu
Sterowniki dostępne na rynku oprócz sygnałów kroku i kierunku (Step oraz DIR) posiadają również wejście Enable ( zezwolenia na pracę), które umożliwia włączenie silnika krokowego ( włączenie/wyłączenie prądu w cewkach sinika krokowego).
Obok tych sygnałów wejściowych sterowniki często oferują wyjście błędu – jest to najczęściej wyjście typu otwarty kolektor (OC), które jest aktywowane w chwili wystąpienia błędu na sterowniku– sterowniki najczęściej wykrywają utyk silnika ( na podstawie pomiaru prądu silnika).
Sygnały wejściowe – kroku, kierunku i Enable są najczęściej w postaci wejść różnicowych. Ten standard generowania impulsów sterujących poprawia odporność tych impulsów na wpływ zakłóceń.
Jak dobrać sterownik do silnika krokowego?
Jak ustawić prąd silnika krokowego?
Aby dobrać prawidłowo odpowiedni sterownik do silnika krokowego należy uwzględnić kilka, kluczowych parametrów silnika.
Pierwszym i chyba najważniejszym będzie prąd znamionowy silnika krokowego. Musimy porównać prąd silnika i sterownika – wartość prądu oferowanego przez sterownik powinna być większa od prądu sterownika. I tyle 😊
Ustawienie zbyt dużego prądu będzie prowadziło do jego przegrzewania, co drastycznie może wpłynąć na skrócenie życia takiego silnika. Szczególnie przy małych silnikach ( mała pojemność cieplna).
co zrobić, gdy nie znamy prądu silnika krokowego?
Brak oznaczeń, problem z identyfikacją silnika to częsty problem. Powiem jak ja to robię – szukam silników o zbliżonej wielkości mechanicznej ( flansza i długość) – wówczas wyliczam średnią z takich silników i taki prąd ustawiam. Przy pierwszych uruchomieniach bacznie obserwuję pracę silnika oraz mierzę jego temperaturę. Jeśli silnik nie nagrzewa się nadmiernie, ustawiona wartość jest prawidłowa; jeżeli jego temperatura szybko rośnie, należy obniżyć prąd na sterowniku.
Jak dobrać napięcie zasilania silnika krokowego?
Kolejnym bardzo ważnym parametrem sterownika będzie jego napięcie zasilania.
Sterowniki spotykamy zazwyczaj na następujące napięcia zasilania:
- od około 12 do 24VDC
- do 24 do 50VDC
- oraz od 24 do 80VDC/110DC
- od 110 do 230VAC
Wielkość sterownika ( determinowana napięciem jego zasilania) dobieramy na podstawie wielkości silnika krokowego i jego prądu. Jak przedstawiłem wyżej chcemy zasilać silniki krokowe jak najwyższym napięciem. Jednak w praktyce najmniejszych silników krokowych nie damy rady zasilać z największych sterowników – mimo kontroli prądu silniki takie będą się przegrzewać. Wpływ na to ma między innymi indukcyjność uzwojeń silników ( o tym za chwilę).
Na forach poświęconych tematyce CNC możemy wyczytać, że napięcie znamionowe silnika krokowego powinniśmy pomnożyć przez 20 – to będzie wartość napięcia do której będziemy dążyć. Wartość tego współczynnika jest dobrana empirycznie i jej podniesienie nie przynosi już zakładanych korzyści, więc nie ma co przesadzać. Wartości napięcia znamionowego większości silników krokowych wynoszą około 2 do 4V. Są silniki o napięciu 1.5V, są też o napięciu 7V, czy 12V. Dlatego chcemy zasilać silniki krokowe napięciem około 40 do 80V.
Jednak w praktyce najmniejsze sterowniki (1) będą odpowiednie do silników krokowych do 1-2Nm; sterowniki średnie ( do 50V) będą pasowały do silników z zakresu 1 do 4Nm. Sterowniki duże ( do 80V) do silników od 4 do 12Nm. A największe od 21 do 50Nm.
Na co ma wpływ indukcyjność uzwojeń silnika krokowego?
Jest to często bagatelizowany parametr silnika, a niesłusznie.
W uproszczeniu – Indukcyjność ma wpływ na dynamikę pracy silnika ( na prędkość narastania prądu w silniku). Stąd właśnie wynika te ‘przewymiarowanie’ sterownika pod kątem napięcia zasilania. Zbyt niskie napięcie wpływa na brak dynamiki silnika oraz spadek momentu przy wyższych prędkościach.
Zasada jest taka – im wyższa indukcyjność ( większy silnik) tym na wyższe napięcie sterownik powinien być dobrany. Pisząc obrazowo – wyższe napięcie przy wyższej indukcyjności uzwojeń łatwiej wtłoczy prąd w te uzwojenia.
Jak widzimy napięcie zasilania sterownika i indukcyjność uzwojeń są ze sobą ściśle powiązane.
Przy okazji indukcyjności warto również nadmienić, że z jej powodu nie powinniśmy odłączać silników od sterowników, gdy te są zasilane. Rozerwanie obwodu indukcyjnego prowadzi do nagłego wzrostu napięcia – dochodzi do przepięcia, które może uszkodzić tranzystory wyjściowe sterownika. Dlatego nie możemy przepinać silników pod zasilaniem. Aby odłączyć silnik w sposób bezpieczny musimy wyłączyć napięcie zasilające, odczekać chwilę, aż napięcie zgromadzone w kondensatorach rozładuje się. Dopiero teraz możemy w bezpieczny sposób wypiąć silnik. Podłączenie w odwrotnej kolejności. Nie wspominam tutaj już o zasada BHP podczas pracy z napięciem 😊.
Jak prawidłowo zamontować sterownik silnika krokowego?
Przy mniejszych sterownikach ( do 50VDC) chłodzenie najczęściej jest pasywne ( po przez aluminiową obudowę w postaci radiatora). Przy większych sterownikach obudowa sterownika wyposażona jest najczęściej w wentylator wspomagający chłodzenie.
Mimo wszystko szafę sterującą ze sterownikami silników krokowych warto wyposażyć w wentylator, który będzie dodatkowo chłodził sterowniki. Będzie to wskazane przede wszystkim w okresie letnim. Wpłynie to korzystnie na długość życia sterownika oraz ograniczy potencjalne problemy przegrzewania się. Przy montażu należy zwrócić uwagę na ułożenie żeberek radiatora sterowników – aby umożliwić swobodny przepływ powietrza. Rozmieszczając sterowniki na płycie montażowej, należy zachować odstęp miedzy sterownikami minimum 5 do 7cm. Tak samo od góry i dołu sterowników.
Jakie funkcje oferują sterowniki silników krokowych?
Na koniec chciałbym jeszcze wspomnieć, że niektóre sterowniki silników krokowych dostępnych na rynku posiadają funkcję autostrojenia. Użycie tej funkcji pozwala na pomiar parametrów uzwojeń silnika. Dzięki temu sterownik lepiej jest w stanie dostosować algorytmy sterowania do posiadanego przez nas silnika. Inna funkcją często ułatwiającą konfigurację jest możliwość konfiguracji drivera po przez dedykowany program konfiguracyjny. Wymaga to podłączenia sterownika pod komputer na etapie konfiguracji. Możemy wówczas dokonać autostrojenia i ustawić tłumienie częstotliwości rezonansowych. Możemy również ustawić sposób reakcji sterownika na sygnały sterujące ( zbocze narastające lub opadające), i wiele innych.
Sterowniki wyposażone są w zabezpieczenia typu ochrona termiczna, czy przekroczenie napięcia zasilania. Tego typu rozwiązania dostępne są w nowoczesnych, cyfrowych sterownikach wyposażonych w procesory DSP.
Podsumowanie
Jak widzimy sterowniki silników krokowych to zaawansowane urządzenia elektroniczne. Są one kluczowym komponentem każdego systemu pozycjonowania silnikiem krokowym – od prostych maszyn CNC po zaawansowane układy automatyki. Przy doborze odpowiedniego sterownika do aplikacji należy zwrócić szczególną uwagę na parametry prądowe i napięciowe.
Driver silnika krokowego odpowiada nie tylko za ruch silnika, ale również za jego kulturę pracy, wartość momentu, precyzję oraz niezawodność całego układu. Producenci robią co mogą, aby ułatwić nam proces uruchomienia aplikacji dodając coraz to nowe funkcje takiej jak auto adaptacja.
Odpowiednio dobrany sterownik pozwala nam wykorzystać pełny potencjał silnika krokowego. Jednocześnie ogranicza drgania i straty momentu oraz wpływa na dłuższą żywotność całego sterowania napędu. Dlatego sugeruję traktować jego dobór nie tylko jako konieczny koszt, lecz jako inwestycję w jakość i niezawodność Waszej maszyny.
Po doborze sterownika do silnika krokowego, kolejnym krokiem będzie dobór zasilacza do silnika krokowego.
TB6600 ma zestaw mikroprzełączników do ustawienia prądu silnika oraz podziału mikrokroku. Prąd ustawiamy zgodnie z tabelą w instrukcji sterownika, dobierając wartość równą lub nieznacznie wyższą od prądu znamionowego silnika. Podział kroku dla typowej maszyny CNC (frezarka, ploter) warto ustawić w zakresie 1/8 do 1/16 — wyższe wartości rzadko dają realną korzyść, a obciążają układ sterowania większą liczbą impulsów.
Moment trzymający to maksymalny moment obrotowy, jaki silnik krokowy generuje przy pełnym prądzie znamionowym i zatrzymanym wale. Jest on wprost proporcjonalny do prądu płynącego w uzwojeniu, ale zależy też od czasu trwania impulsu prądowego w cewce — dlatego przy pracy z mikrokrokiem moment przypadający na pojedynczy mikrokrok jest znacznie mniejszy niż przy pełnym kroku.
Prąd spoczynkowy to wartość prądu płynącego przez silnik, gdy nie dochodzą do niego impulsy sterujące. Większość sterowników pozwala zredukować go o połowę względem prądu roboczego — warto to zrobić, jeśli silnik nie musi utrzymywać pełnego momentu na postoju. Ogranicza to nagrzewanie się zarówno silnika, jak i sterownika, co wydłuża żywotność obu komponentów.
Najczęstsze przyczyny to zbyt wysoki prąd ustawiony względem możliwości silnika, tania konstrukcja sterownika z gorszej jakości tranzystorami wyjściowymi, brak odpowiedniego chłodzenia (radiator, wentylator w szafie sterującej) lub zbyt mały odstęp między sterownikami w szafie — zalecane minimum to 5–7 cm z każdej strony sterownika.
Dla frezarek i ploterów tnących optymalny zakres to 1/8 do 1/16 — daje dobry kompromis między płynnością ruchu, a momentem na wale. Dla drukarek 3D warto ustawić nieco wyższy podział, 1/16 do 1/32. W ogólnej automatyce przemysłowej (pozycjonowanie, przekładanie elementów) wystarczy zwykle 1/4 do 1/8, bo wysoka rozdzielczość nie jest tam kluczowa.
Rezonans mechaniczny pojawia się głównie przy niskich prędkościach i krytycznych częstotliwościach pracy. Stosowanie mikrokroku znacząco go ogranicza, bo zmniejsza drgania powtarzalne charakterystyczne dla pracy pełnokrokowej. Niektóre sterowniki (szczególnie cyfrowe, z procesorem DSP) oferują dodatkowo funkcję tłumienia częstotliwości rezonansowych, ustawianą przez dedykowany program konfiguracyjny po podłączeniu do komputera.
Wartość rezystora obliczamy z prawa Ohma: R = U / I, ograniczając prąd optodiody do około 10 mA. Dla sygnału sterującego 12V daje to rezystor rzędu 1–1,5 kΩ, a dla 24V — 2–2,5 kΩ. Sygnały 5V zwykle można podłączyć bezpośrednio, bez dodatkowego rezystora — warto to jednak potwierdzić w instrukcji konkretnego sterownika.
Podstawowa zasada: prąd oferowany przez sterownik musi być równy lub większy od prądu znamionowego silnika — nigdy mniejszy. Zbyt niski prąd sterownika nie pozwoli silnikowi osiągnąć pełnego momentu, a zbyt wysoki, źle ustawiony prąd doprowadzi do przegrzewania się silnika, zwłaszcza tych mniejszych, o niskiej pojemności cieplnej.
2 komentarze